开源望远镜网络 · OPEN TELESCOPE NETWORK

红岸三号

Redbank III

不要回答 · 我们去听

天上最亮的星, 反而没人持续盯着看 — 现有巡天在 10 等左右就已饱和。 红岸三号是一张开源的望远镜网络: 阳台、楼顶与暗夜台址上的低成本节点, 由软件调度成一台仪器, 盯守 6–16 等的变星、新星与伽马暴余晖。同一套硬件, 抬头就是深空。

¥1,700 起
单节点成本 · 阳台即台站
6–16 等
科学窗口 · 亮端时域
~1.5%
主力巡天瞬时覆盖 · 宽度空缺
100%
开源承诺 · 分阶段开放
向下滚动 ↓
使命 · MISSION

把没人盯着的天空, 交给一张开源的网

2013 年,多伦多大学的 Roberto Abraham 和耶鲁大学的 Pieter van Dokkum 用一个啤酒赌注开始了Dragonfly 望远镜阵列 — 用 8 颗相机镜头组阵, 拍到了此前只有哈勃和 Keck 才能看到的超暗弱星系。 它证明了一件事: 便宜镜头 + 阵列合成, 能做正经科学。但它单镜 $11,500, 代码不开源, 设计不公开, 普通人无法复制。

与此同时, 天空的另一头空着: 亮于 10 等的恒星, 全球没有一台设备在持续监测 — 现有巡天为了看得深, 全部在亮端饱和 (ASAS-SN 饱和线约 10 等)。 参宿四 2019 年那场世纪变暗, 专业设备集体过曝, 关键数据反而来自爱好者。

红岸三号 (Redbank III) 把这两件事接在一起 — 用消费级传感器、二手镜头和开源设计造出 ¥2,000 内的观测节点, 部署在阳台、楼顶与暗夜台址, 由软件调度成一台网络化的仪器: 主线盯守 6–16 等的时域天空 (变星、新星、伽马暴余晖), 同一套硬件叠加起来, 也能拍 Dragonfly 级别的深空。任何人, 在任何地方, 都造得起、接得进来。

"天文学的民主化, 不是把大望远镜造得更多,
而是让小望远镜的数量多一个数量级。"
— 红岸三号设计宣言
机会 · THE OPPORTUNITY

专业天文拼深度,
民间天文赢宽度

深度 (暗物质, 引力波, 系外行星大气) 属于哈勃, JWST 和中国空间站巡天望远镜 — 民间无法介入。 但宽度是另一回事: 宇宙这么大, 可观测的现象这么多, 而全球所有主力巡天设备在同一时刻加起来, 只盯着天空的 1.5%。

~1.5%
全球巡天瞬时覆盖
Rubin + ZTF + PS1 + ATLAS + ASAS-SN 视场合计 ≈ 600 deg², 全天 41,253 deg²
~40%
≥140m 近地小行星发现完备度
NASA CNEOS 官方口径; 国会目标 90%, LSST 也只能到 62%
0
瞬变源发现前十中的业余组织
TNS 统计 20 万颗瞬变源, 前十全是专业机构
0.3%
全球火球网地表覆盖
FRIPON 150 台相机, 已是世界最大组网之一

业余的胜利, 恰好都落在专业空白带。2016 年, 阿根廷爱好者 Víctor Buso 用后院望远镜拍到 SN 2016gkg 的激波突破 — 超新星爆炸后最初几小时的闪光 — 共同署名《Nature》论文。 2023 年, 板垣公一在 14.9 等发现 SN 2023ixf, 比 ZTF 的回溯数据早了整整 2 天。 大规模掩星组网 (1983 年 Pallas 130 站, 2017 年 MU69 为新视野号探路) 至今没有单台天文台能匹敌。

但现有的爱好者网络没有吃到这个红利。AAVSO 积累了 8,480 万条测光, 却靠手动提交, 不是巡天; Unistellar 卖出 25,000 台智能望远镜, 组网科研 5 年仅 ~10 篇论文, 且完全闭源; Seestar 让单台观测自动化了, 但数据困在每台手机里 — 单台自动化 ≠ 组网科研。 硬件闭源, 数据私有, 无自动调度, 无跨节点协同 — 这是结构性瓶颈。

反例证明这条路可行: 全球流星网 (GMN) 用树莓派 + 开源软件, 从 450 台相机长到 1,000+ 台 / 40+ 国, 2.5 年产出 22 万条流星轨道, 数据 24 小时内公开。 它只缺一件事 — 更深的 sensor 和更大的口径。这正是红岸三号要补的。

"爱好者缺的不是热情, 也不是设备 —
缺的是把一万台小望远镜
变成一台巡天机器的协议。"
— 红岸三号 · 组网宣言
第一性原理 · FIRST PRINCIPLES

传感器选型, 选的不是参数,
是你嫁接在哪个供应链上

天文成像的收光能力由一个物理量决定 — étendue (A×Ω, 口径面积 × 立体视场)。 它对镜头画质的微小差异不敏感, 却对"传感器面积 × 镜头光圈"的乘积极端敏感。 而传感器和镜头的价格, 不由天文市场决定 — 由它嫁接的那个千万级量产市场决定。

消费级智能望远镜

嫁接在安防市场上

Sony STARVIS 安防 sensor 系
IMX462 / IMX585 / IMX678 — 1/2.8" ~ 1/1.2" 小底

监控摄像头年出货量以亿计, STARVIS 把低读出噪声做到了 0.6e⁻ 级别、单价压到几十元人民币。 但安防镜头像圈只覆盖小底 — 于是全行业被锁死在 1/1.2" 以内: 小底 → 小像圈 → 小镜组 → 整机 $400–1,000 → 靠几百帧实时叠加"以时间换口径"。

Seestar S50 (IMX462)≈ 0.55 mm²·sr
Celestron Origin (6" RASA)≈ 6.0 mm²·sr

这不是巧合, 是供应链决定论: 安防市场没有 1" 大底, 智能望远镜就用不起 1" 大底。

红岸三号

嫁接在消费级手机市场上

Sony IMX989 一英寸影像旗舰 sensor
128 mm² 感光面积 — 手机影像军备竞赛的过剩产能

手机厂商为拍照竞赛把 1" sensor 做到了 50MP / 1.6µm, 并把 SoC、ISP、存储、屏幕、电池全部打包进一台 二手 ¥1,200 的整机里。影像旗舰换代后, 这套"计算平台 + 大底 sensor"的组合在二手市场跌成白菜价。 配上 ¥410 的二手 Nikon 50/1.8D (广角主力) — 单台 ~¥1,900, 没有任何竞品在这个价位给得起。

红岸三号 单镜 (IMX989 + 135mm f/2.0)≈ 22.6–24.1 mm²·sr
对比 Origin / Seestar S504× / 40×

同样的钱, 买到 4–40 倍的收光能力 — 不是我们的光学更好, 是我们站的供应链更肥。

这就是为什么整机厂不用大底 — 不是不想要, 是安防供应链里没有。Seestar ($499) 到 Celestron Origin II ($4,299) 全部收敛在 STARVIS 1/2.8"–1/1.2" 区间, 没有一家越界。 红岸三号的 ¥1,200 二手小米 12S Ultra, 是这个市场里唯一一台"1 英寸大底 + 完整计算平台"的越级组合 — 而它存在的原因, 恰恰是因为手机市场的换代速度, 比天文市场快了一个数量级。

科学目标 · SCIENCE TARGETS

我们盯守的天空

亮端时域是现有巡天的结构性空白 — 为了看得深, 它们全部在 10 等左右饱和。 下面四个真实事件, 就是这张网要接住的科学。图像全部来自真实观测, 逐张署名。

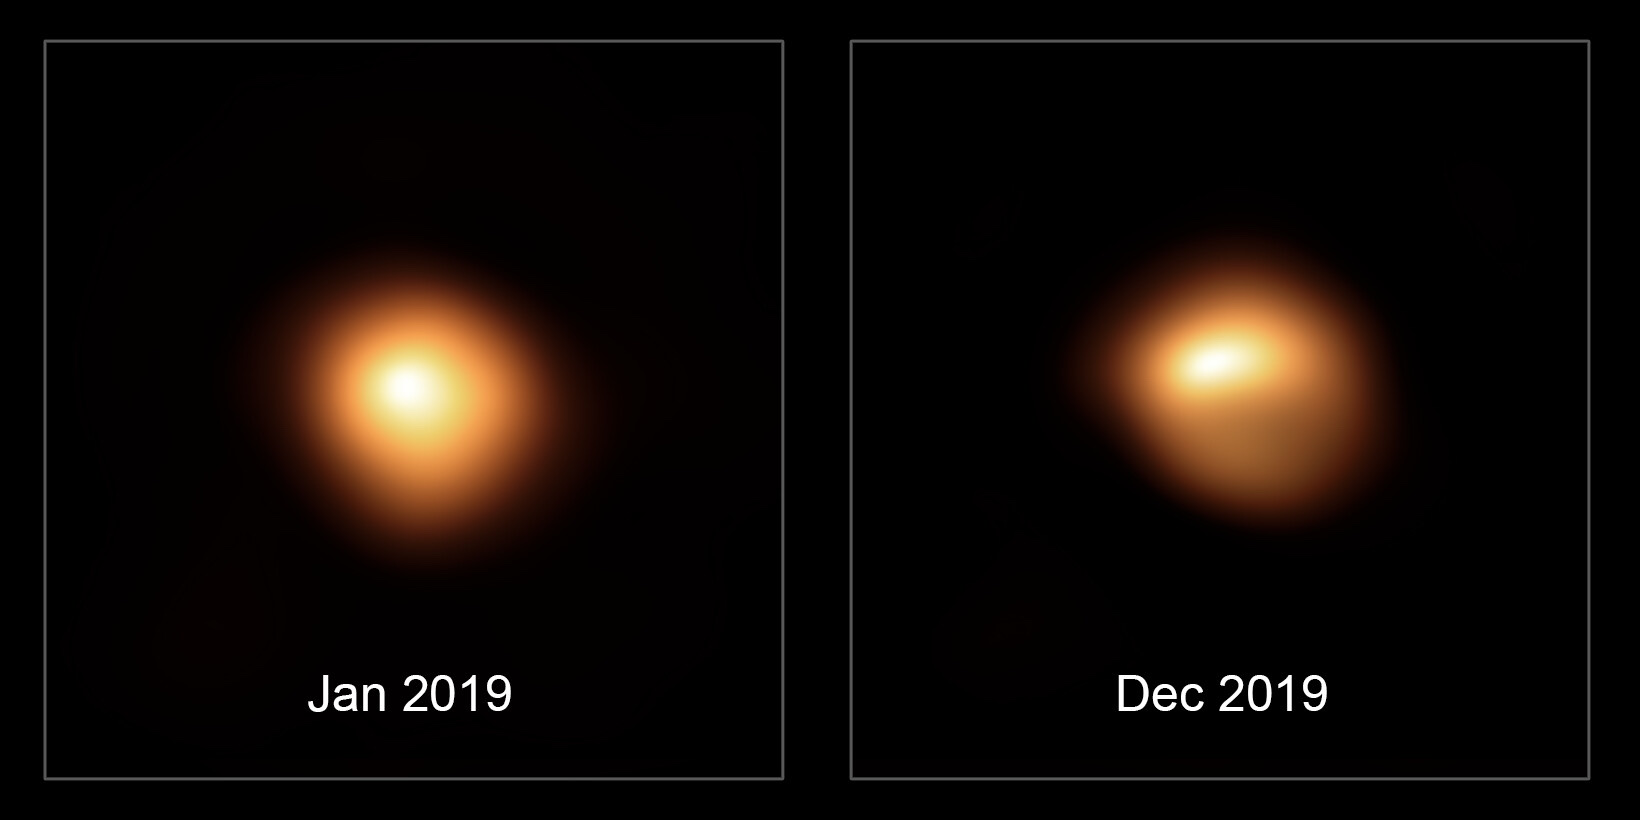
Betelgeuse before and after the Great Dimming (VLT/SPHERE)

参宿四大变暗 · 2019–20

全天最亮的恒星之一在四个月里暗了 1 个星等。专业巡天集体饱和, 关键测光反而来自业余观测者 — 这正是亮端凝视站的本职工作。

ESO/M. Montargès et al. (VLT/SPHERE) · CC BY 4.0
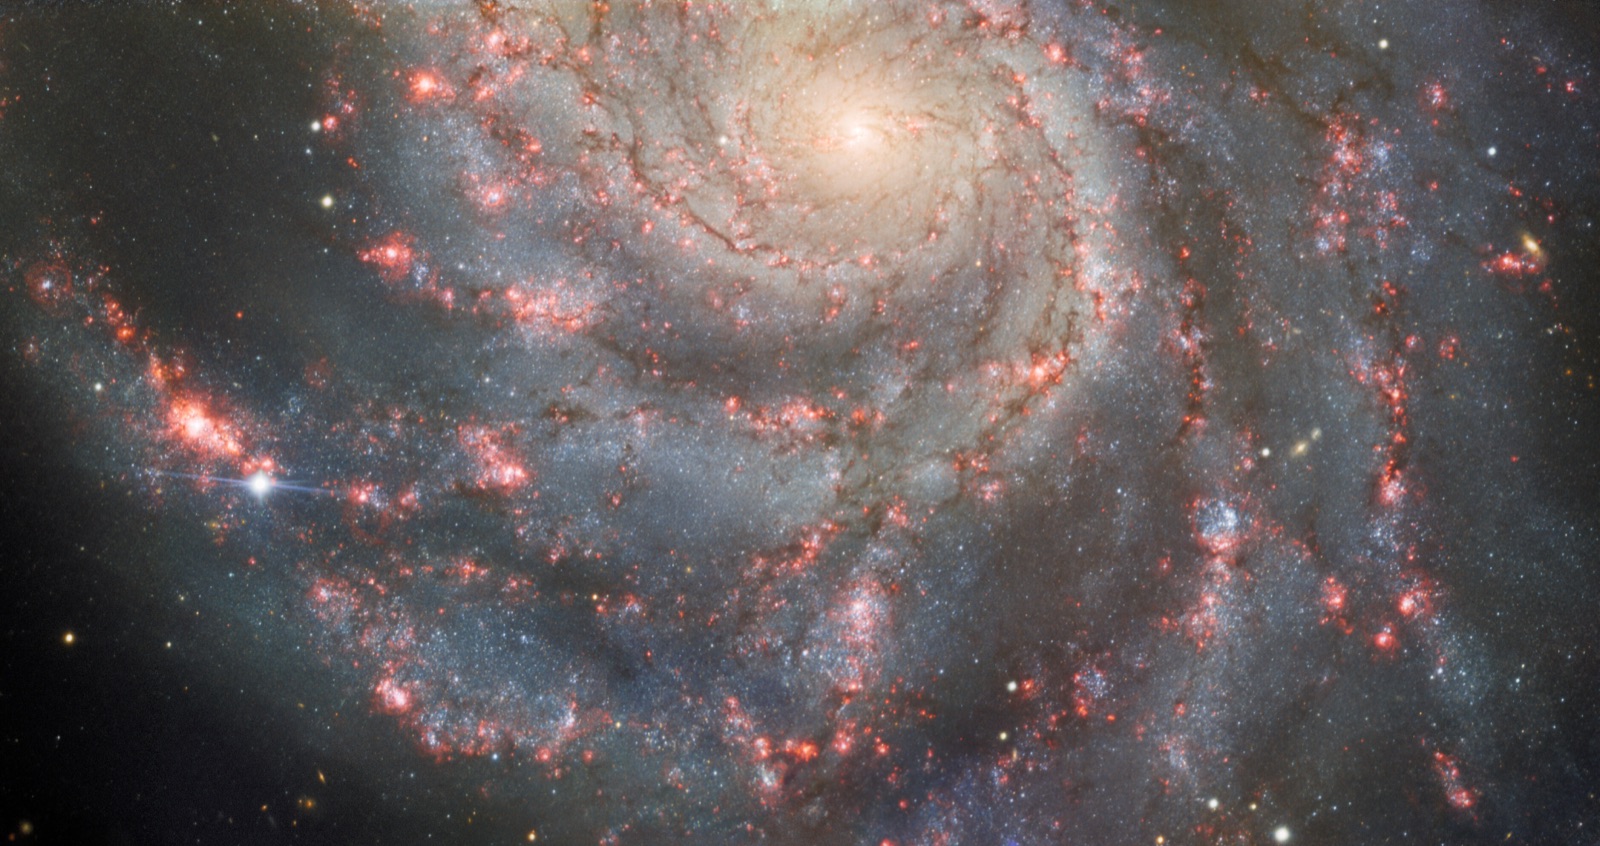
SN 2023ixf in the Pinwheel Galaxy (Gemini North)

超新星 SN 2023ixf · 2023

板垣公一在 14.9 等逮住它, 比 ZTF 的回溯数据早了两天 — 亮端的发现权, 至今仍属于持续盯守的人。

International Gemini Observatory/NOIRLab/NSF/AURA/J. Miller et al. · CC BY 4.0
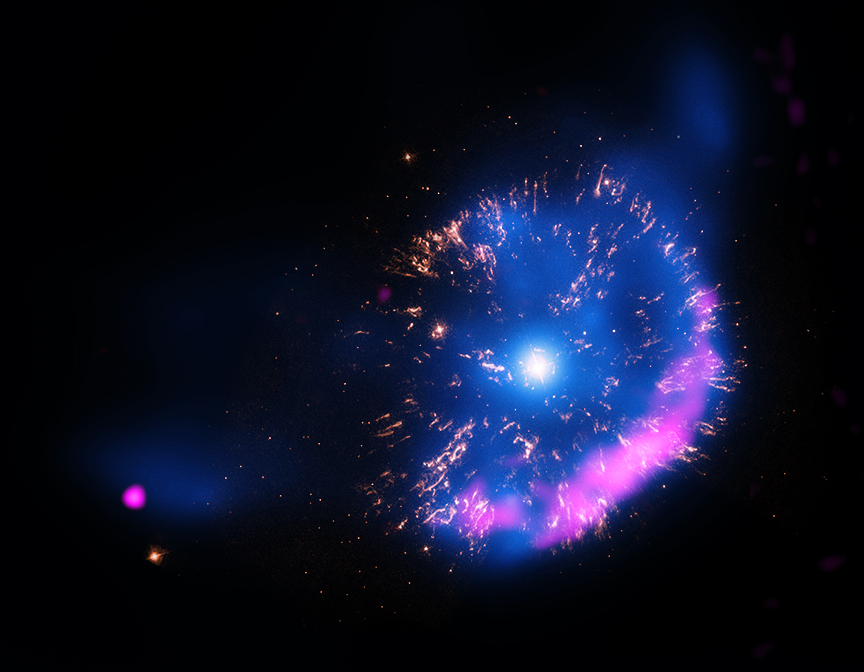
Nova remnant GK Persei (Chandra/HST/VLA composite)

新星遗迹 GK Persei

新星爆发不可预约, 从增亮到峰值只有几天。网络的价值是任何时刻都有节点醒着 — 凝视站的环形缓存连爆发前的帧都留得住。

X-ray: NASA/CXC/RIKEN/D. Takei et al.; Optical: NASA/STScI; Radio: NRAO/VLA
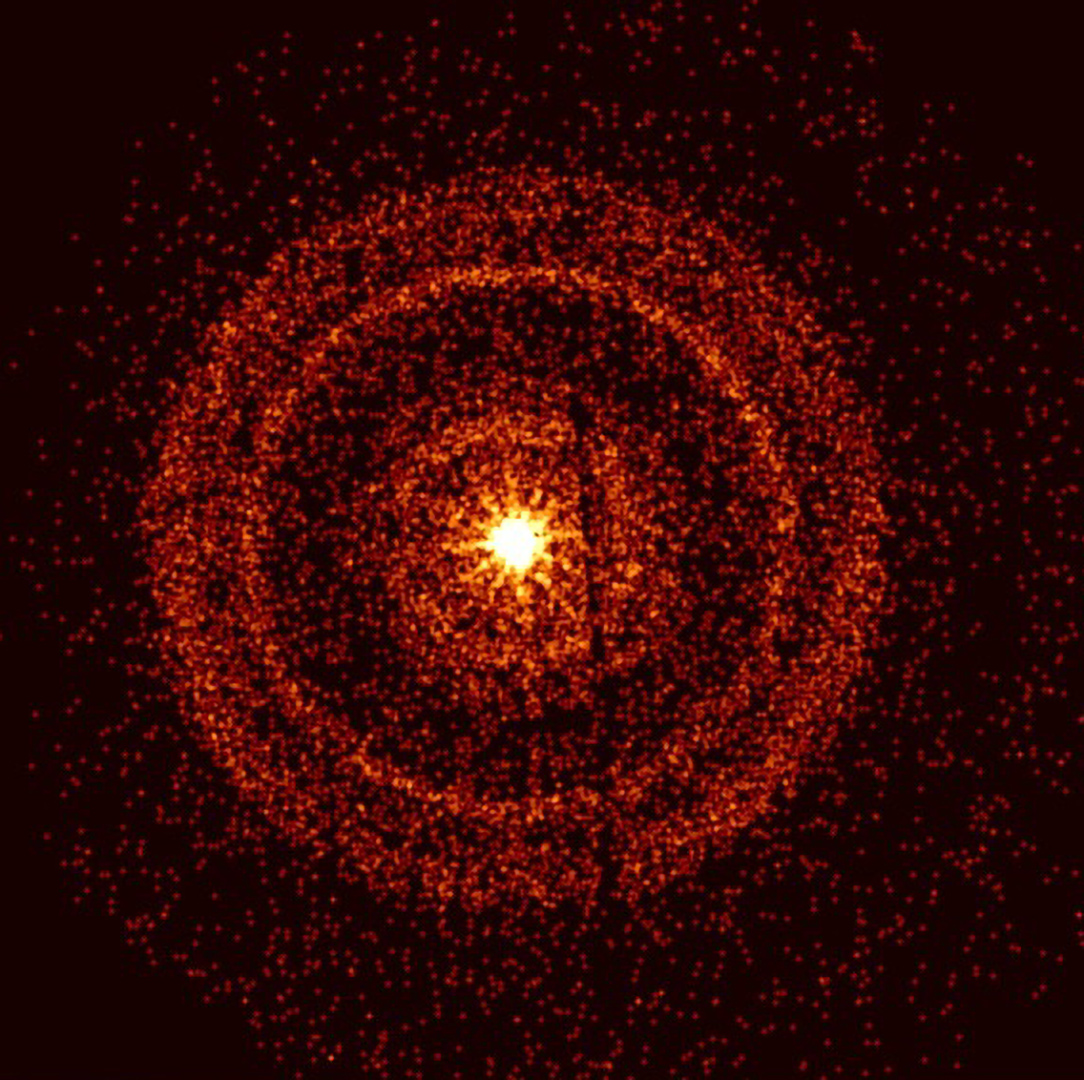
X-ray dust rings around GRB 221009A (Swift/XRT)

伽马暴 GRB 221009A · 史上最亮

X 射线在银河尘埃上散射出的同心环。余晖按分钟衰减, 响应站的设计目标: 警报下发后 15–45 秒开始曝光。

NASA/Swift/A. Beardmore (University of Leicester)
仿真 · SIMULATION

调度系统已经在跑 —
看它的仿真回放

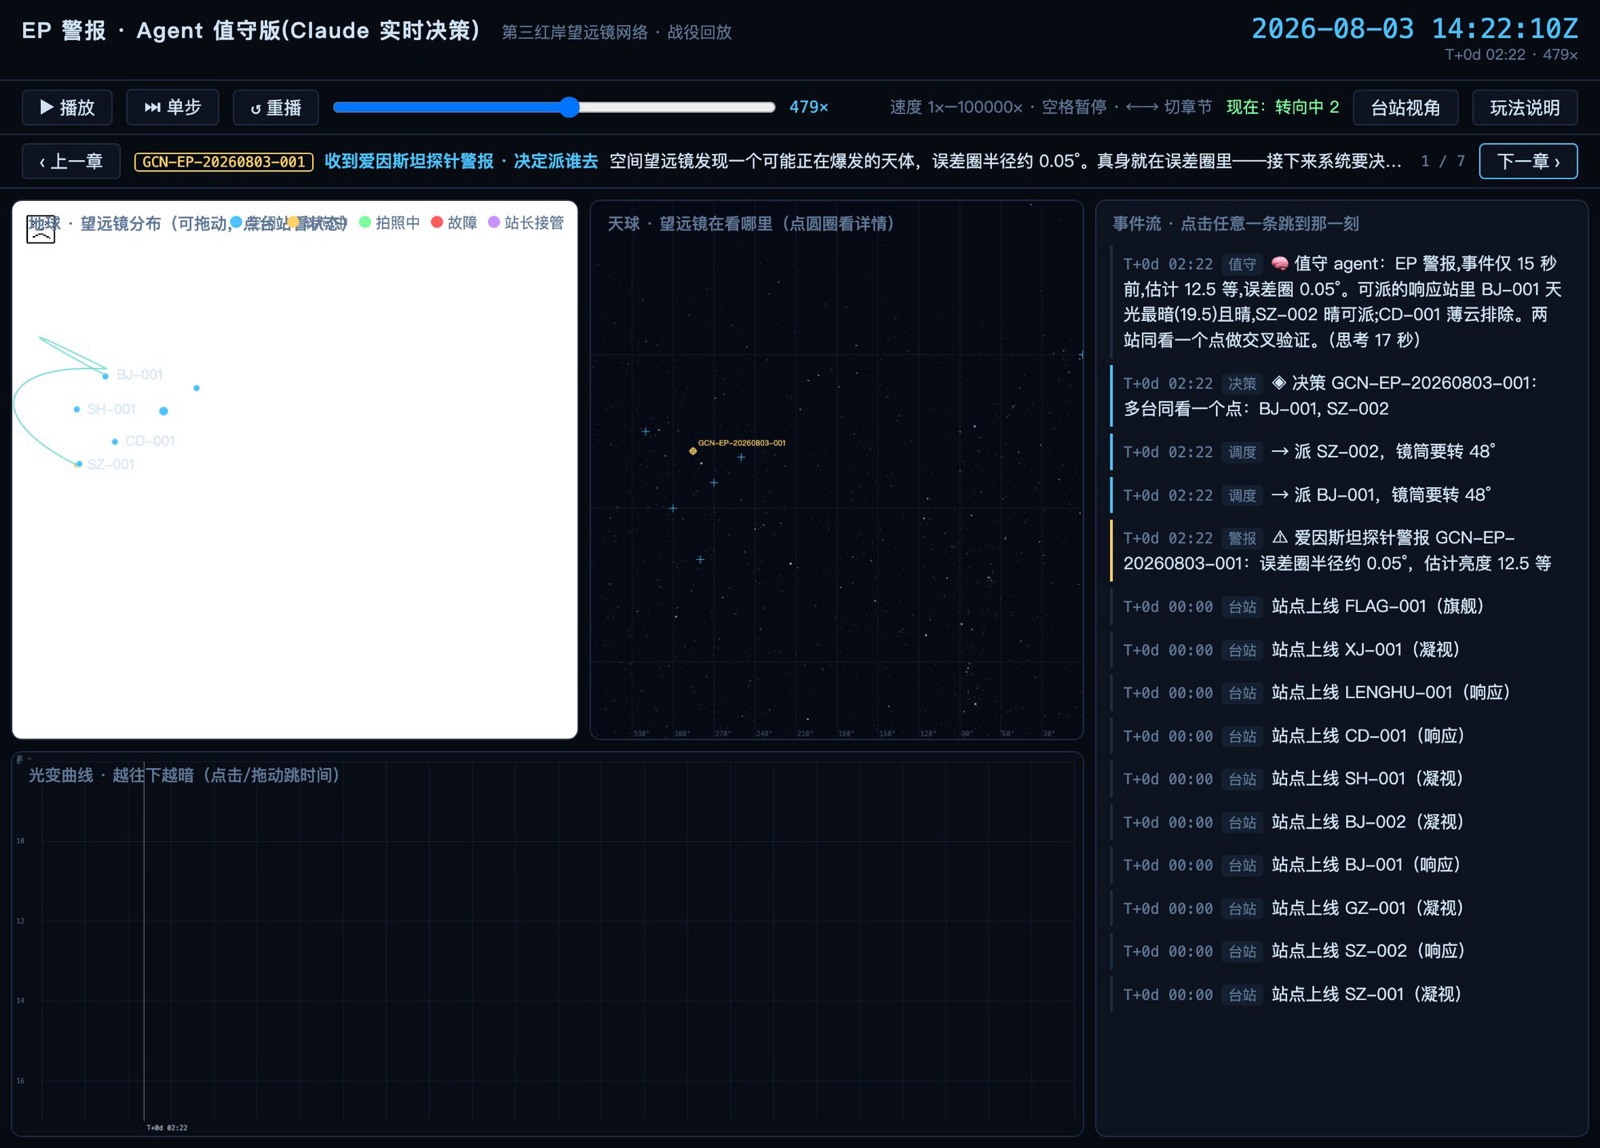
网络还没建成, 但它的软件先行: 天空、警报流、台站、调度、agent、故障, 整个网络被建成一个确定性的仿真系统 — 同一 (种子, 战役) 重跑, 事件流逐字节一致。下面的回放不是动画, 是仿真内核逐秒推演出的系统事件: 爱因斯坦探针警报到达、派站决策、镜筒回转、曝光、评分归档, 每一条都可点击回看。

EP 警报战役仿真回放界面: 地球台站分布、天球指向、事件流、光变曲线

界面四格: 地球 (台站分布与状态) · 天球 (望远镜在看哪里) · 事件流 (系统每一步) · 光变曲线 (目标亮度)。 「Agent 值守版」中派站决策由 Claude 实时作出 — 推理逐条可见, 思考耗时计入评分。打开全部回放 ↗

3D DESIGN · 三维设计

3D 设计 · 参数化 CAD

真实可打印的参数化设计 (manifold3d 精确 CSG, 全部零件水密单体, 法兰距 18.0mm 构建时校验) — 非概念图, 是仓库里 cad/ 目录直接生成的 STL。

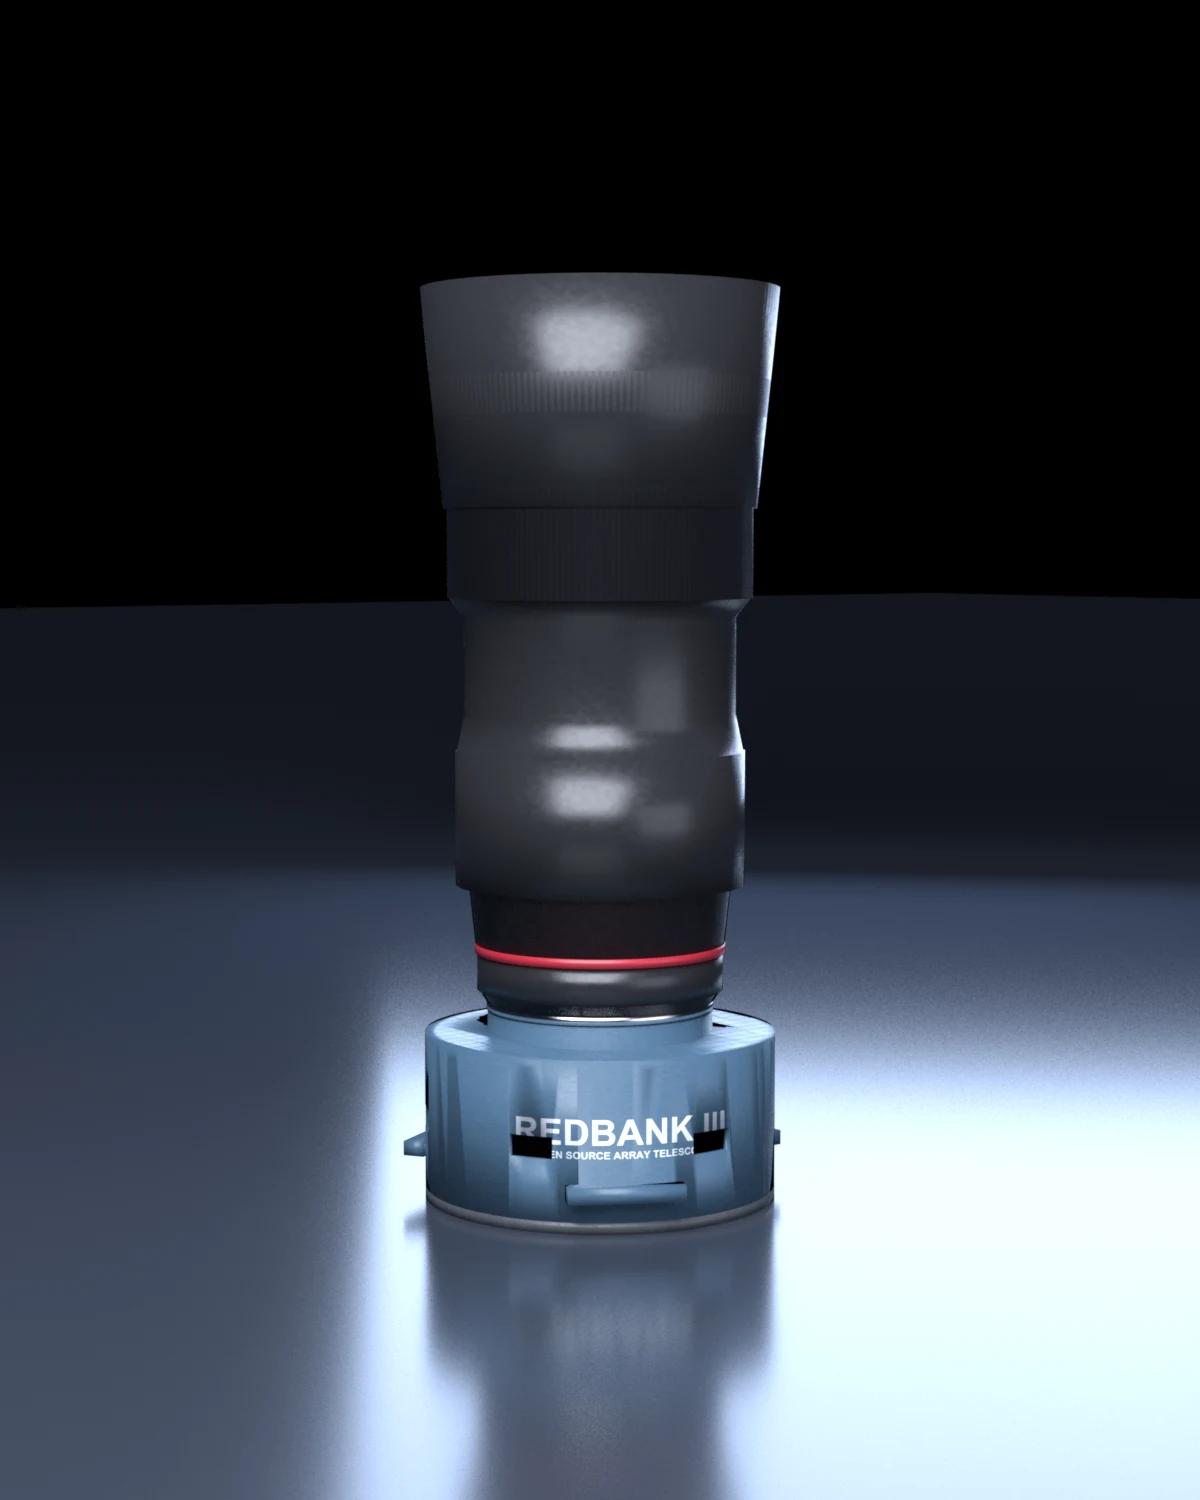
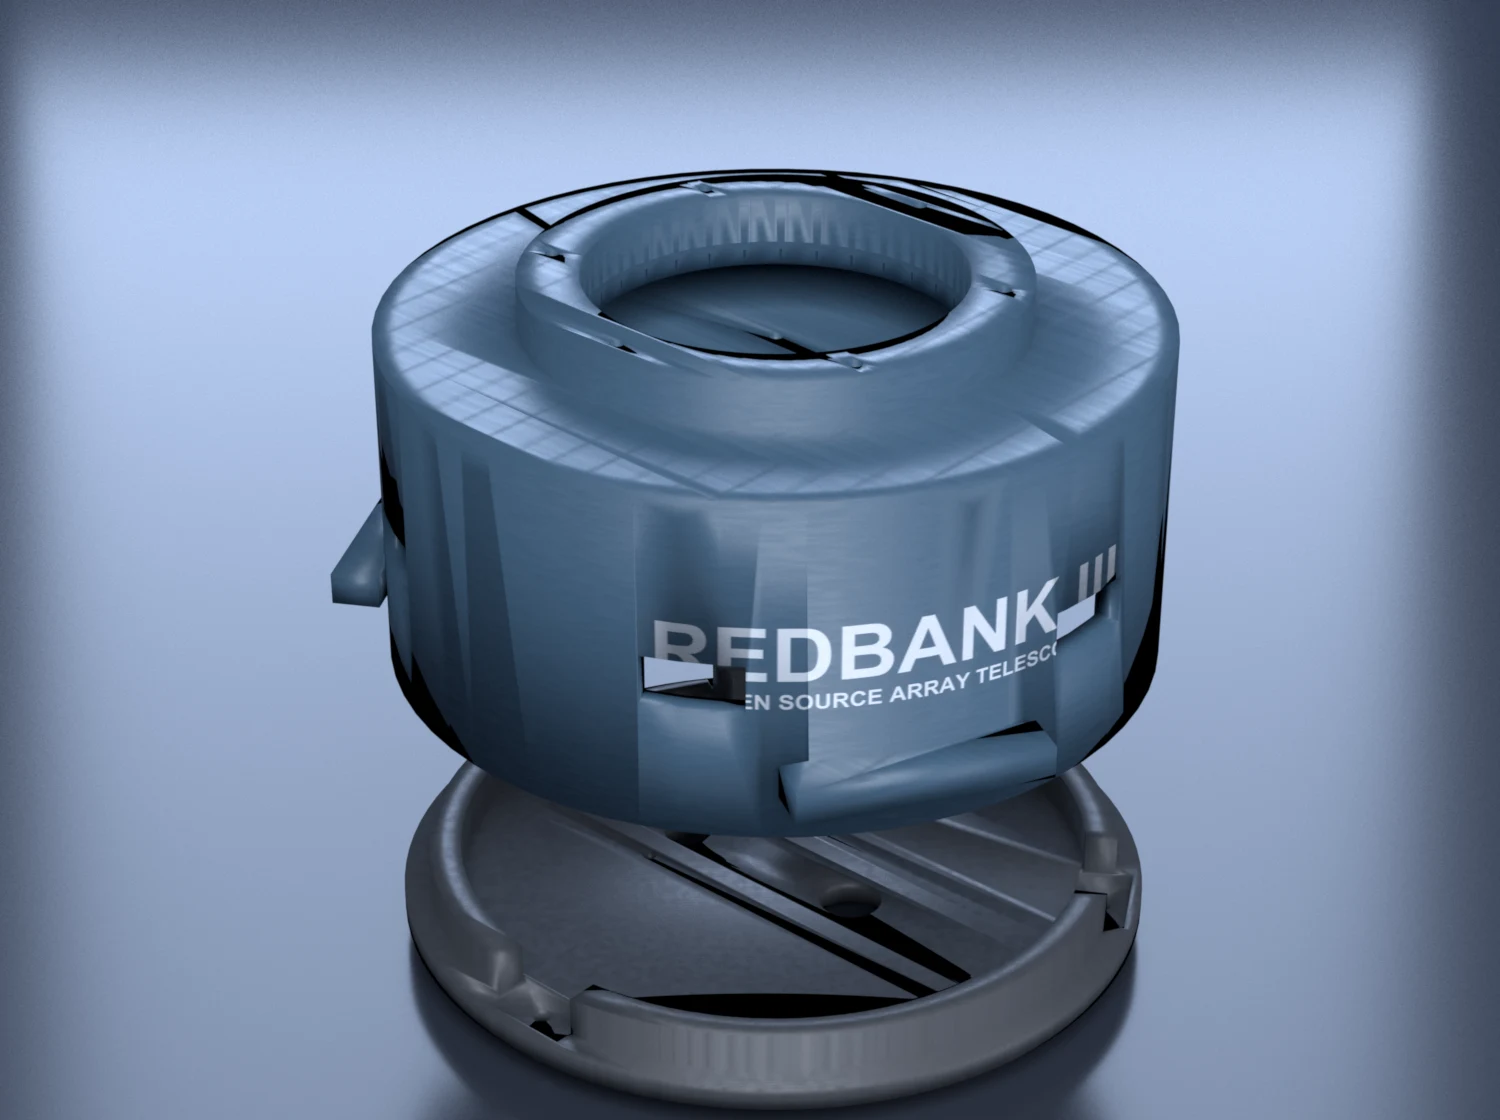
Redbank III unit with Nikon 135mm f/2.8 lens

单机 · Samyang 135/2

Ø95×42mm 短筒 — 单机只装传感器和一块小主板, 其余全部删掉。镜头 (含遮光罩 Ø96) 比机身还粗, 后盖带 DC 供电和 USB-C ADB 控制口。

Path-traced from the printable STLs · cad/
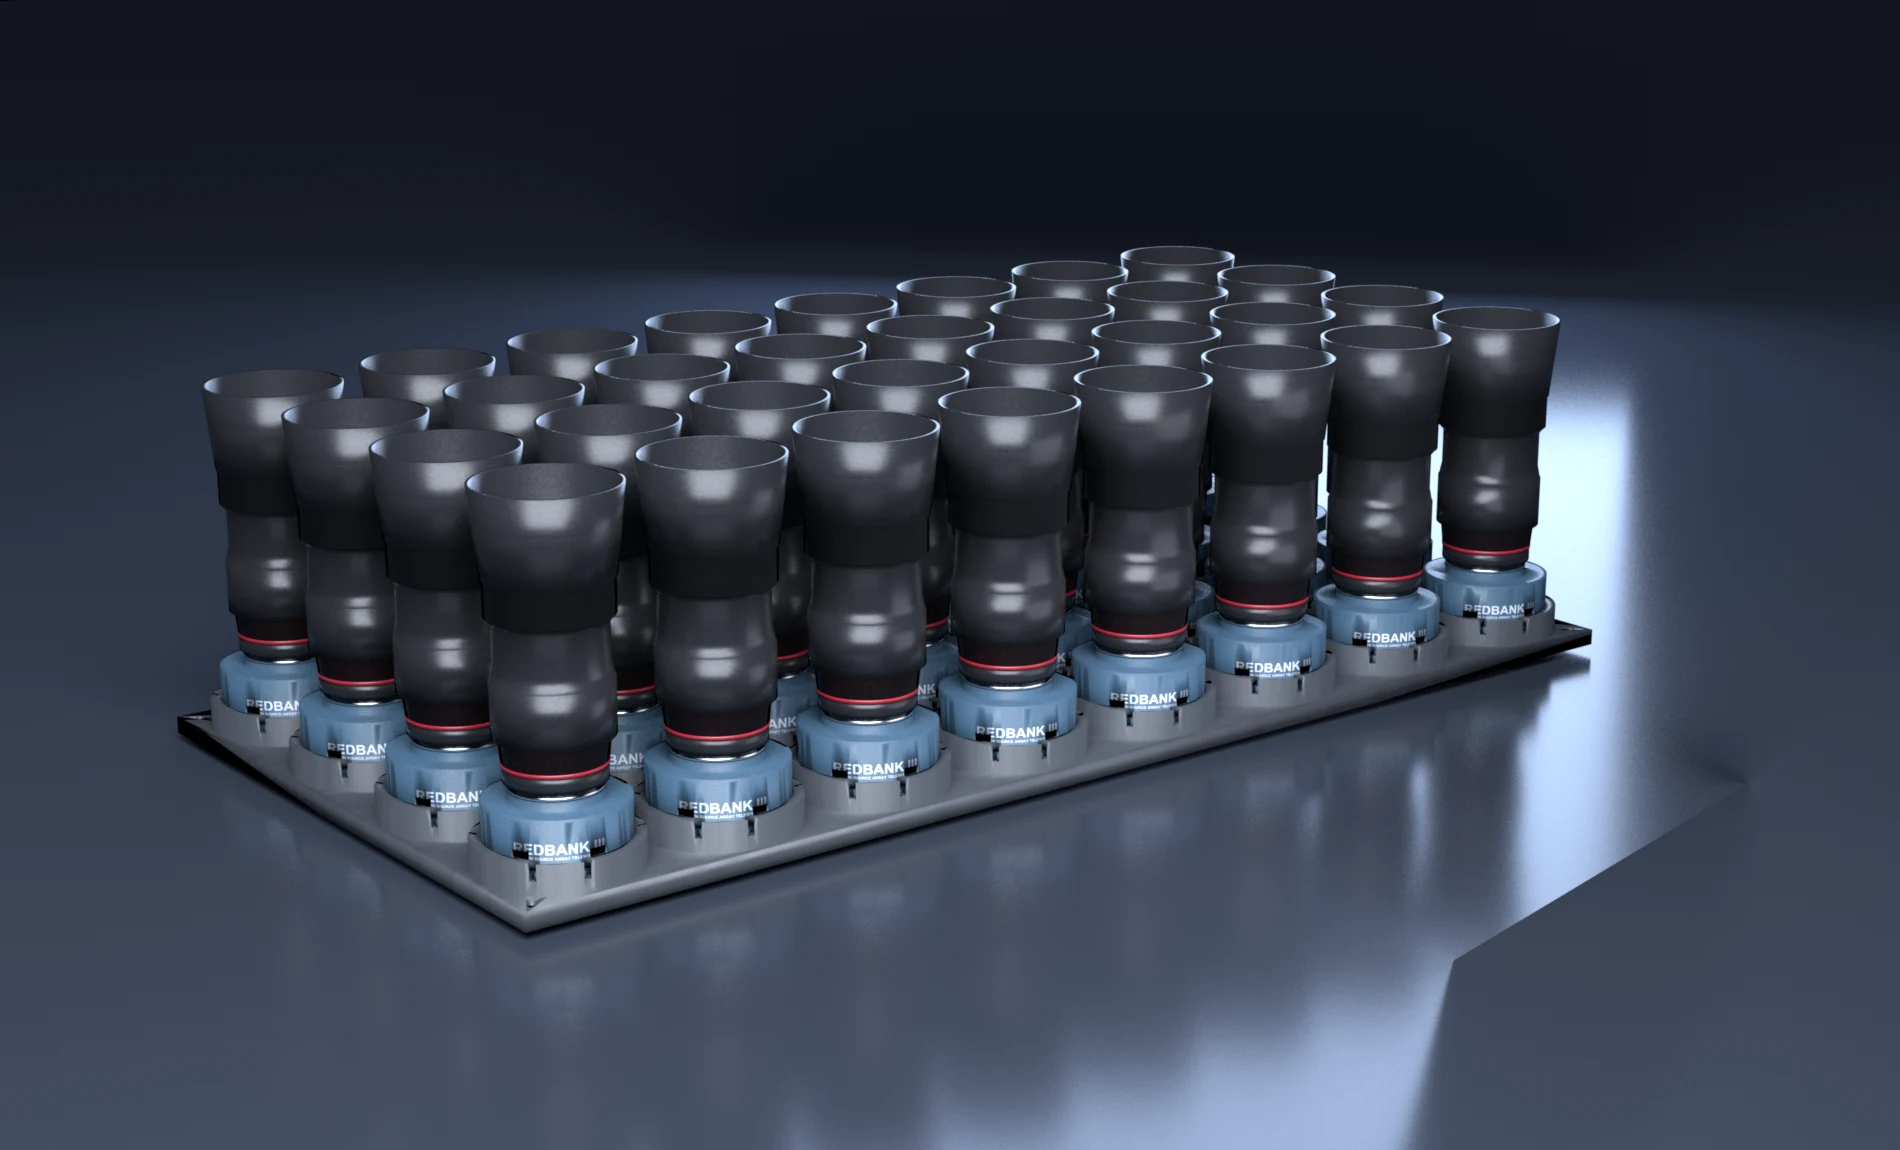
Redbank III 4x8 array with 32 Samyang lenses

4×8 阵列 · 32 镜

32 台单机插在一块托架板上, 每个插座有走线槽和 USB/DC 出线口, 集中式 DC 电池供电。等效口径 382mm。

Path-traced from the printable STLs · cad/
Redbank III unit exploded view

爆炸图 · 两件套

全部只有两个打印件: 机身筒 (E 卡口 + 传感器压紧座 + 主板柱一体) 和后盖。传感器座直接做进前隔板, 不再需要单独载板。

Path-traced from the printable STLs · cad/
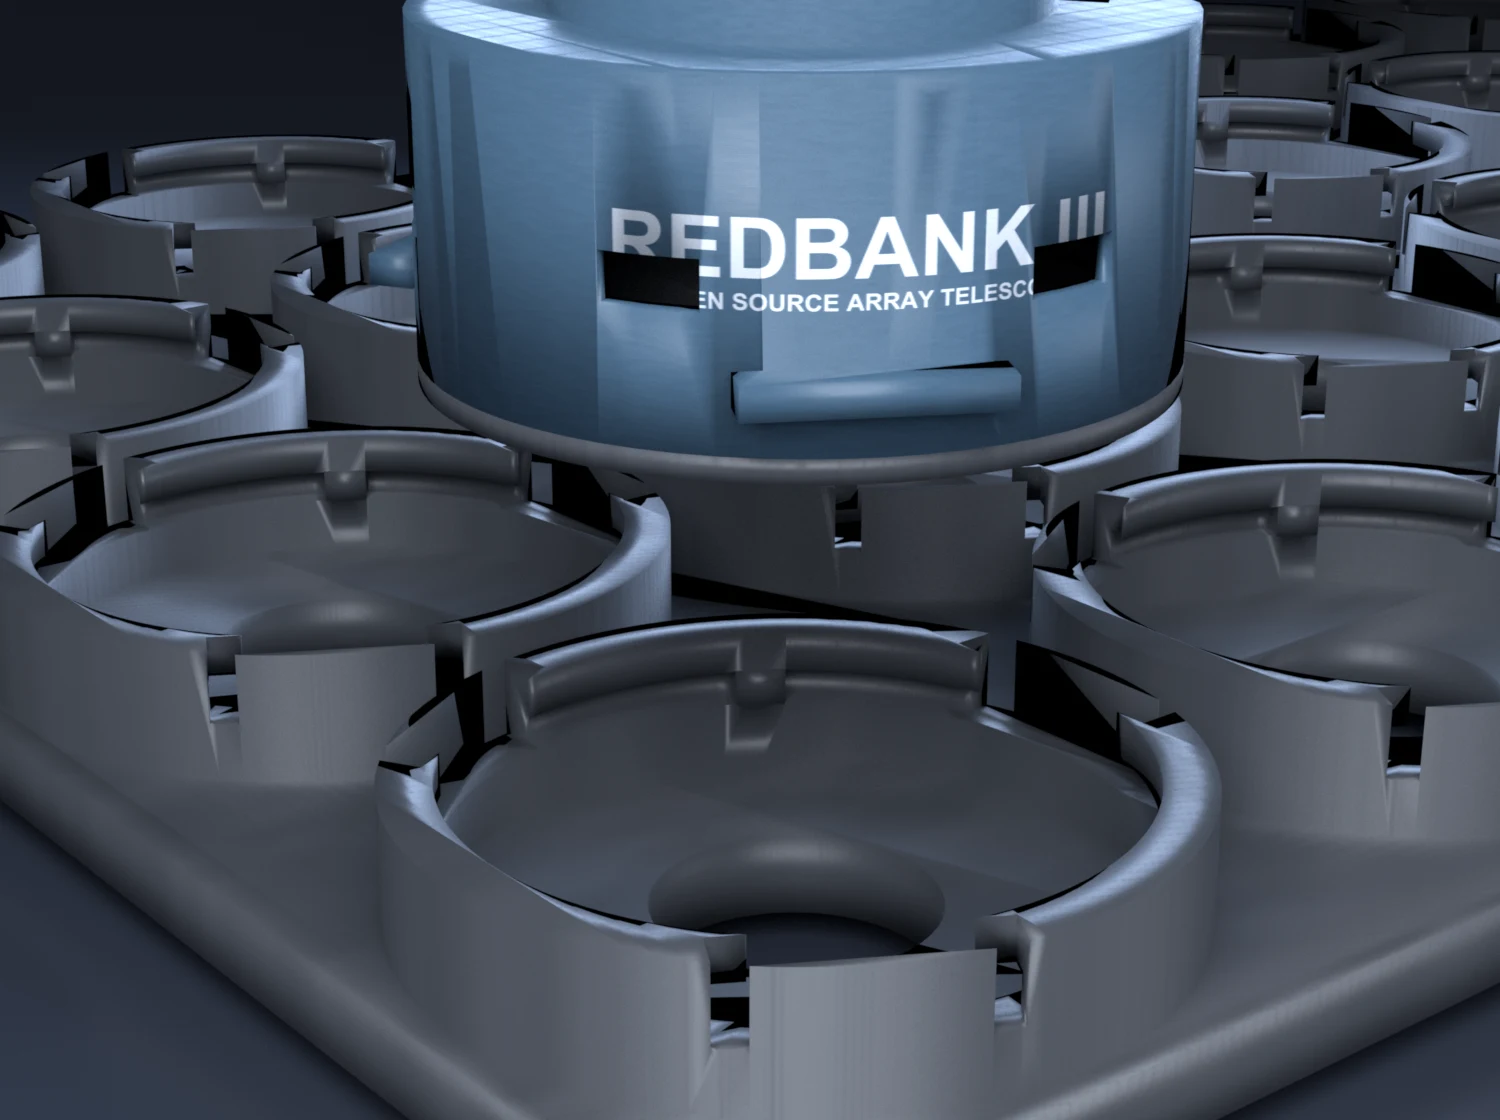
Redbank III bayonet socket — drop in and twist to lock

卡口插座 · 阵列挂钩

最大的结构件是阵列接口: 机身尾部 3 个卡榫, 放入插座旋转 35° 即锁定 — 无工具热插拔任何一台单机。接口线缆从插座底部 Ø40 窗口走到板下。

Path-traced from the printable STLs · cad/

实时 3D · WASM 交互查看器

浏览器里直接操作真实 URDF 模型 (makepad WASM 构建): 拖拽旋转, 滚轮缩放, ←/→ 选关节, ↑/↓ 转动卡口锁, A 动画, R 复位。加载约 10MB。

在新标签页打开 ↗

为省流量默认不加载 — 点上方按钮再下载。

设计哲学 · DESIGN

三条不可妥协的原则

壹

完全开源

硬件 CERN-OHL-W-2.0, 软件 Apache-2.0, 文档 CC BY-SA 4.0。没有黑盒, 没有私藏。目标通过 OSHWA 认证。

贰

阵列优先

不是"一台好望远镜", 而是"N 台便宜望远镜的合成"。数量换质量, 叠加算法是真正的创新。

叁

消费级部件

不用科研 CCD, 不用专业镜头。用二手手机 + 二手 Nikon 老镜头 + 开源控制器 — 把成本压到 1/100。

技术方案 · DESIGN

技术方案

拆出手机 PCB + sensor 模组, 放进 3D 打印圆筒望远镜。性价比之王, 白嫖整个软件栈。

三条路线, 一张图看懂: 方案 A (IMX 模组 + 树莓派) — 标准天文路线, 优先推荐, 参数官方标称、供应链稳; 方案 B (手机改造) — 极致性价比, 1" 大底白嫖全套计算平台, 32 台大规模巡天的唯一经济解; 方案 C (制冷天文相机) — 官方整机旗舰, 1–2 台做全网络的定标基准。三者共用 Nikon 镜头 + OnStep 赤道仪 + 同一套叠加软件, 不互斥 — 推荐编队是 A 或 B 做主力节点 + C 做定标种子。

方案 B · 极致性价比

手机改造 + 二手 Nikon 镜头

1" 大底 + 白嫖全套计算平台 — 32 台大规模巡天的唯一经济解

平台小米 12S Ultra 料板 (闲鱼 ¥1,500, 2026-08 实测)
传感器1" IMX989 (50MP, 128mm²)
计算/ISPSnapdragon 8+ Gen 1 + 屏幕 + 存储 (全白嫖)
镜头Nikon 50/1.8D ~¥410 / 135/2.8 AIS ~¥700
制冷可选 TEC 升级档 +¥50/台 (见下方制冷方案)
单台成本¥1,688 (裸) / ¥1,738 (TEC)
32 台编队~¥60,400 裸机 / ¥62,000 全TEC (含赤道仪)

优势

  • 1" 一英寸大底 — 面积是 IMX585 的 4×, 单帧 étendue 最高
  • 白嫖 SoC + ISP + 屏幕 + 电池 + 存储, 软件栈零成本
  • TEC 制冷升级只要 ¥50/台 — 暗电流降 6–10× (见制冷方案)
  • 3D 打印 + 现成整机, 中学生社团能造 — 社区可复制
  • 手机影像换代速度 = 光学硬件免费升级的长期红利

代价

  • 不可逆改装 (拆镜头组), 需定制转接环
  • IMX989 读出噪声/QE 无公开实测 — 需样机验证
  • 30s 单帧上限 (Android HAL), 由阵列交错曝光补偿
  • 依赖二手供应链 (12S Ultra 已停产, 需同批次采购)
  • 一次性校准台 ~¥1–4 万, 每颗校准 0.5–2 小时

适合谁: 大规模铺节点 — 32 台巡天主力、预算敏感的学生社团、追求"宽度赢天下"的分布式组网。

方案 C · 高端定标旗舰 (制冷)

制冷天文相机 + 二手三阳 135/2.0

官方整机旗舰 — 全网络的绝对参考, 1–2 台足矣

传感器 AIMX585 1/1.2" 制冷 (ToupTek ATR585C, ~$800)
传感器 BIMX571 APS-C 制冷 (ZWO ASI2600MC Pro, $1,349)
制冷TEC −45℃ 官方整机 (两级)
镜头二手三阳 Samyang 135/2.0 (¥1,500–2,500)
单台成本¥9,000–16,000
32 台阵列≈ ¥290,000–500,000 (仅作对照)

优势 (A/B 做不到的)

  • TEC −45℃ 官方两级制冷 — 长曝热噪声压制的天花板
  • IMX571 APS-C: 面积是 IMX989 的 2.9×, 单帧集光碾压
  • 三阳 135/2.0 全开星点神镜 (A/B 主线不用它, 因为贵)
  • 全参数官方标定 — 平场/测光绝对参考

代价

  • 贵 5–9 倍/台, 32 台超 "¥2,000 内人人可造" 宣言 20 倍以上
  • 背离 "中学生能造" 的社区参与定位

定位: 网络里的 1–2 台定标旗舰 — 给 A/B 阵列提供平场/测光绝对参考 + 承担 LSB (低面亮度) 巡天示范。对应 deep research 结论: 30+ 台 A/B 做时域宽度 + 1–2 台制冷相机做深度定标的混合架构。

制冷方案 · 单机档与阵列档

热噪声是短帧叠加的三大噪声源之一 (天光/读出/暗电流), 制冷直接压暗电流: 每降 6–8℃, 暗电流约减半。三个方案都有自己的制冷路径, 代价差三个数量级。

方案 B · 单机 TEC 升级档

TEC1-12706 贴装 (¥50/台)

+¥50 · sensor −15~−20℃
暗电流降 6–10×
极限星等+0.7–1.0 等
功耗 (PWM 温控)平均 ~20W/台

改装后 sensor 背面贴铜均热板 + TEC1-12706 (¥15) + 风冷散热 (¥30) + NTC 闭环 PWM 温控。暗电流从夏夜 ~0.5–1 e⁻/s 压到 ~0.05–0.1 e⁻/s。关键工程点: ① 电池必须移除 (本来就 DC 直供); ② sensor 腔密封 + 干燥剂防结露; ③ 镜头前组加薄加热丝保持高于露点。这是全项目性价比最高的一笔升级 — 32 台只加 ¥1,600。

方案 A/C · 官方制冷

模组风冷 / 相机 TEC (¥0–500)

A: 风扇款 +¥0 / TEC 款 +¥500 · C: 整机自带
方案 A 风扇款sensor ≈ 环境 −5℃
方案 A TEC 款−35℃ (单级)
方案 C 整机−45℃ (两级, 厂商标定)

方案 A 的模组出厂就有风扇版和 TEC 版 (ToupTek G3 风冷 / ATR 制冷款), 参数官方标定, 零工程风险 — 这是 A "数据质量最稳"的又一层含义。方案 C 的 −45℃ 两级 TEC 是整个网络的热噪声天花板, 也是它做定标旗舰的物理基础。

制冷决策树: 广角巡天节点 (20×50mm) 用裸 B 或 +¥50 TEC — 暗夜单晚 18 等点源本就 SNR>30; 深度节点 (12×135mm) 强烈建议 TEC 或直接用 A 的 TEC 款 — 追加投资换 0.7–1 等极限星等; 全网络 1–2 台 C 保底定标。32 台 B 全加 TEC 编队 = ¥61,996 (裸机 ¥60,396 + TEC ¥1,600), 仍不到 32 台 C 的 1/8。

镜头三档 · A/B 共用, 按巡天需求选

天文成像的收光能力 = étendue (口径² × 视场²)。先破除两个迷思: 超广角 (14–24mm) 是陷阱 — 视场大但口径只有 5–17mm, étendue 最低, 全开彗差无法测光, 只适合流星雨; F 值会骗人 — 真正决定进光的是通光口径 (焦距 ÷ F 值), 135mm f/2.0 口径 67.5mm 是 50mm f/1.4 (35.7mm) 的 1.9 倍。所以"F1.4 vs F2.0"的正确比法是: 谁的全开星点好谁赢 — 很多 ¥300 国产 f/1.4 全开烂, 收到 f/2.8 才可用, 等于花 f/1.4 的钱买 f/2.8 的头; 二手 Nikon 50/1.8D 和 135/2.8 恰是"全开即可用"的原厂代表。阵列靠 √N 叠加, 单镜降档可以用节点数补回来。

广角巡天 · 性价比之王

Nikon 50mm f/1.8D (二手)

~¥410
étendue~13 mm²·sr
视场 (1" 底)15° × 11°
全开星点✅ 优秀 (天文实测)

"人类光学精华" — 原厂双高斯, 全开 f/1.8 边缘星点即扎实 (CloudyNights/AstroBin 长期验证), 不用收光圈。无内置马达的唯一缺点在改装场景消失 (反正手动锁无穷远)。备选: Series E (¥200–350, 更老更便宜), 深光 50/1.4 APS-C (¥283 全新, 全开待实测)。❌ 排除: 永诺 YN 50/1.8 (全开偏软), 各家 50/1.4 (全开彗差重, 收 f/2.8 才可用)。

精密测光种子 · 可选

天虎 60ED APO + 1× 平场镜

¥490 全新
étendue~18 mm²·sr
口径 / 焦距60mm / 360mm (F/6)
像圈 (经平场)44mm, APO 消色差

唯一不可替代的价值: APO 复消色差 — 色差控制最好, 适合精密测光节点 (变星/凌日)。1× 平场镜提供 44mm 像圈 + 70.5mm 后截距容差, T2 对接社区造。但视场 2.6°×2° (50mm 的 1/32) + 像元 0.92"/px 跟踪要求高 — 只留 0–2 台做测光种子, 不做主力 (深度主力是 135/2.8)。

最终编队: 20 台 Nikon 50/1.8D (¥410, 铺面积) + 12 台 Nikon 135/2.8 AIS (¥700, 打深度) — 镜头成本 20×410+12×700 = ¥17,000, 全二手尼康原厂 F 口 (同卡口, 转接环统一, 全开星点都有天文实测, 胶片时代遗产海量)。20 台 50mm 仍有 ~3,300 deg² 覆盖, 12 台 135mm 组成深度子阵列, 宽度发现 + 深度确认。
为什么吃二手尼康的"过剩产能"? 和手机 12S Ultra 同一个逻辑 — 这些镜头被摄影市场淘汰 (无 AF/老镀膜), 但天文要的"全开星点 + 手动无穷远"恰是它们的强项; 正因为"过时", 价格才跌到 ¥400–700 档。先各买 1 颗实测 (¥410+¥700=¥1,110), 星点验证后再批量。
为什么不 32 台全用 60ED? 三重约束: ① 视场 — 360mm 焦距配 1" 底只有 2.6°×2° (50mm 的 1/32), 全用等于把巡天阵列变成深空阵列, 背离"宽度赢天下"; ② 跟踪 — 0.92"/px 容忍 ±1", 全用 60ED 支架/赤道仪成本失控; ③ 操作门槛 — 360mm 长焦对极轴/风振敏感, 中学生难以操作。

手机改造的三个工程问题

专家的核心质疑: 手机摄像头是胶合密封模组 (镜头+sensor+支架用 UV 胶粘合, 保证对准精度与防水)。这决定了三条路线的可行性。

① 能否在既有镜头上叠加天文镜头?

❌ 深空不可行。这是"无焦/目镜投影"方案 — 把手机镜头当眼睛, 外面架望远镜对准它。问题: 手机镜头入瞳只有 1–2mm, 外面 80mm 望远镜的光束只有中心一小束能进入, 口径优势完全丧失 + 严重暗角 + 多层镜片引入像差。只适合拍月亮/亮行星, 不适合深空弱信号。

② 去掉原镜头, 裸 sensor 直接接望远镜焦平面 (prime focus)?

✅ 这是正解 — 唯一能真正利用望远镜全口径的方法。但需要精密定制转接件: 后焦距 ±0.1mm、sensor 倾斜 <0.05°、光轴对中到微米级。拆镜头有刮花 IR-cut 滤光片/留胶/进灰的风险, 且失去手机 AF — 调焦和倾斜要靠机械微调 (螺丝顶推+垫片)。32 颗阵列要求批量一致性, 这正是手机方案的隐藏成本。

③ root 后能突破 sensor 曝光时长限制吗?

✅ 可行但有硬上限。Camera2 API (无需 root) 已能给真 RAW + 手动长曝光; root 的真正价值是关掉 ISP 降噪/锐化、强制手动增益、固定黑电平 — 拿到干净原始数据。但受两重物理限制: (a) sensor 曝光寄存器上限多在 ~30s 量级; (b) 无制冷的热噪声在 30–60s 长曝光下会淹没弱信号。所以手机方案必须走"短帧多叠" — 用叠加算法把几十上百帧叠起来, 等价于超长曝光。

方案 B · BOM

手机改造方案物料清单 (方案 B)

组件型号 / 来源数量单价小计
手机料板小米 12S Ultra (屏幕坏/后盖裂, 主板+摄像头完好)1$50$50
改造人工华强北改机师傅 (拆镜头组 + 清洁 + 组装)1$3$3
天文镜头Nikon 50/1.8D 二手 ~¥410 (广角主力) / Nikon 135/2.8 AIS 二手 ~¥700 (深度主力) / 天虎 60ED 全新 ¥490 (测光种子, 可选)1¥410–700¥410–700
转接/对接相机镜头档: EF/M42→裸 CMOS (CNC 定制); 60ED 档: 裸 CMOS→T2 对接座 (社区造, 免法兰距校准)1$25$25
外壳铝合金 CNC 外壳 (含散热)1$30$30
调焦筒M42 调焦筒 (天文标准件; 60ED 自带调焦座)1$10$10
杂件密封圈, IR-cut 滤镜, 螺丝等1$15$15
来料检测 + 老化通电测试 + 灯箱 MTF 测试1$5$5
单台总成本 (50/1.8D 档 ¥410 镜头 / 135/2.8 档 ¥700 镜头)¥1,688 / ¥1,978
最终编队镜头: 20×¥410 + 12×¥700~¥17,000
编队总成本 (20×¥1,688 + 12×¥1,978 = ¥57,496) + 共享赤道仪 (二手 EQ6 座 + OnStep ¥2,900)¥60,396 (全 TEC +¥1,600 → ¥61,996)

✅ 优势: 二手整机 ¥1,500 白嫖 SoC + ISP + 屏幕 + 电池 + 存储, Android 生态现成; 镜头按巡天需求选档
⚠️ 注意: 不可逆改装, 12S Ultra 已停产需同批次采购; 手机 sensor 30s 单帧上限由阵列交错曝光补偿 (见软件章节)

阵列 · ARRAY

数量换质量

先说清网络的形态: 主形态是分布式 — 大量单节点散布在阳台、楼顶与暗夜台址, 各自为主, 由软件统一调度; 本节的集中式 8×4 阵列是其中的旗舰参考设计 — 把 32 个节点装上同一块托架, 叠加出等效大口径, 也是与 Dragonfly 对标的配置。 叠加压制天空背景涨落的原理, 在 Dragonfly 的论文里已被验证。

阵列规模等效口径等效折射镜方案 A 模组 (参考)方案 B 手机 (主)能拍什么
1 台67.5mm2.7"¥13,500¥1,500月亮, 木星, 土星, M42, M31
4 台135mm5.3"¥54,000¥6,000+ 暗弱星系, 星系晕
8 台191mm7.5"¥108,000¥12,000+ 超暗弱星系, 星系际介质
16 台270mm10.6"¥216,000¥24,000+ Dragonfly 8 镜级别科学
32 台382mm15"¥432,000¥48,000+ 宇宙网, 星系周介质

跟 Dragonfly 对比

Dragonfly (8 镜)
$150,000
404mm 等效口径 · 闭源
红岸 III 手机方案 (32 镜)
¥48,000 (~$6,700)
382mm 等效口径 · 完全开源

便宜 22 倍, 口径接近, 完全开源。

深空 · DEEP SKY

同一套硬件, 抬头就是深空

时域盯守是网络的科学主线, 深空成像是同一套硬件的另一面 — 也是每个节点主人最直接的回报: 单节点就能拍出像样的 M42, 4–8 节点叠加可以追星系盘与星系晕。 马头星云、创生之柱这类极暗目标属于 16+ 镜阵列的远景, 我们不在今天许诺。

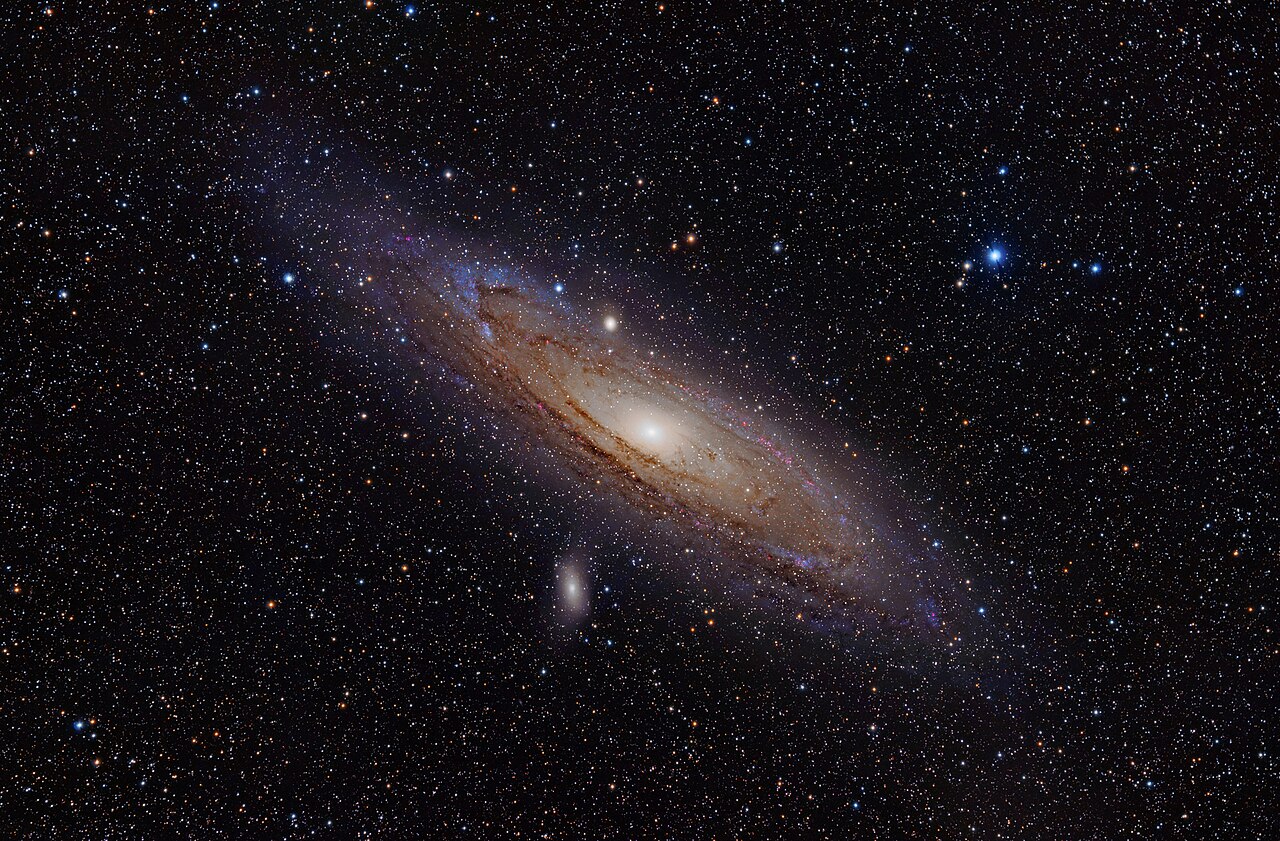
Andromeda Galaxy (Hubble)

仙女座星系 M31

4 节点叠加即可解析星系盘与暗弱星系晕 — Dragonfly 验证过的低面亮度科学, 用开源的方式重走一遍。

NASA/ESA Hubble Space Telescope · 示意目标, 非本网络拍摄
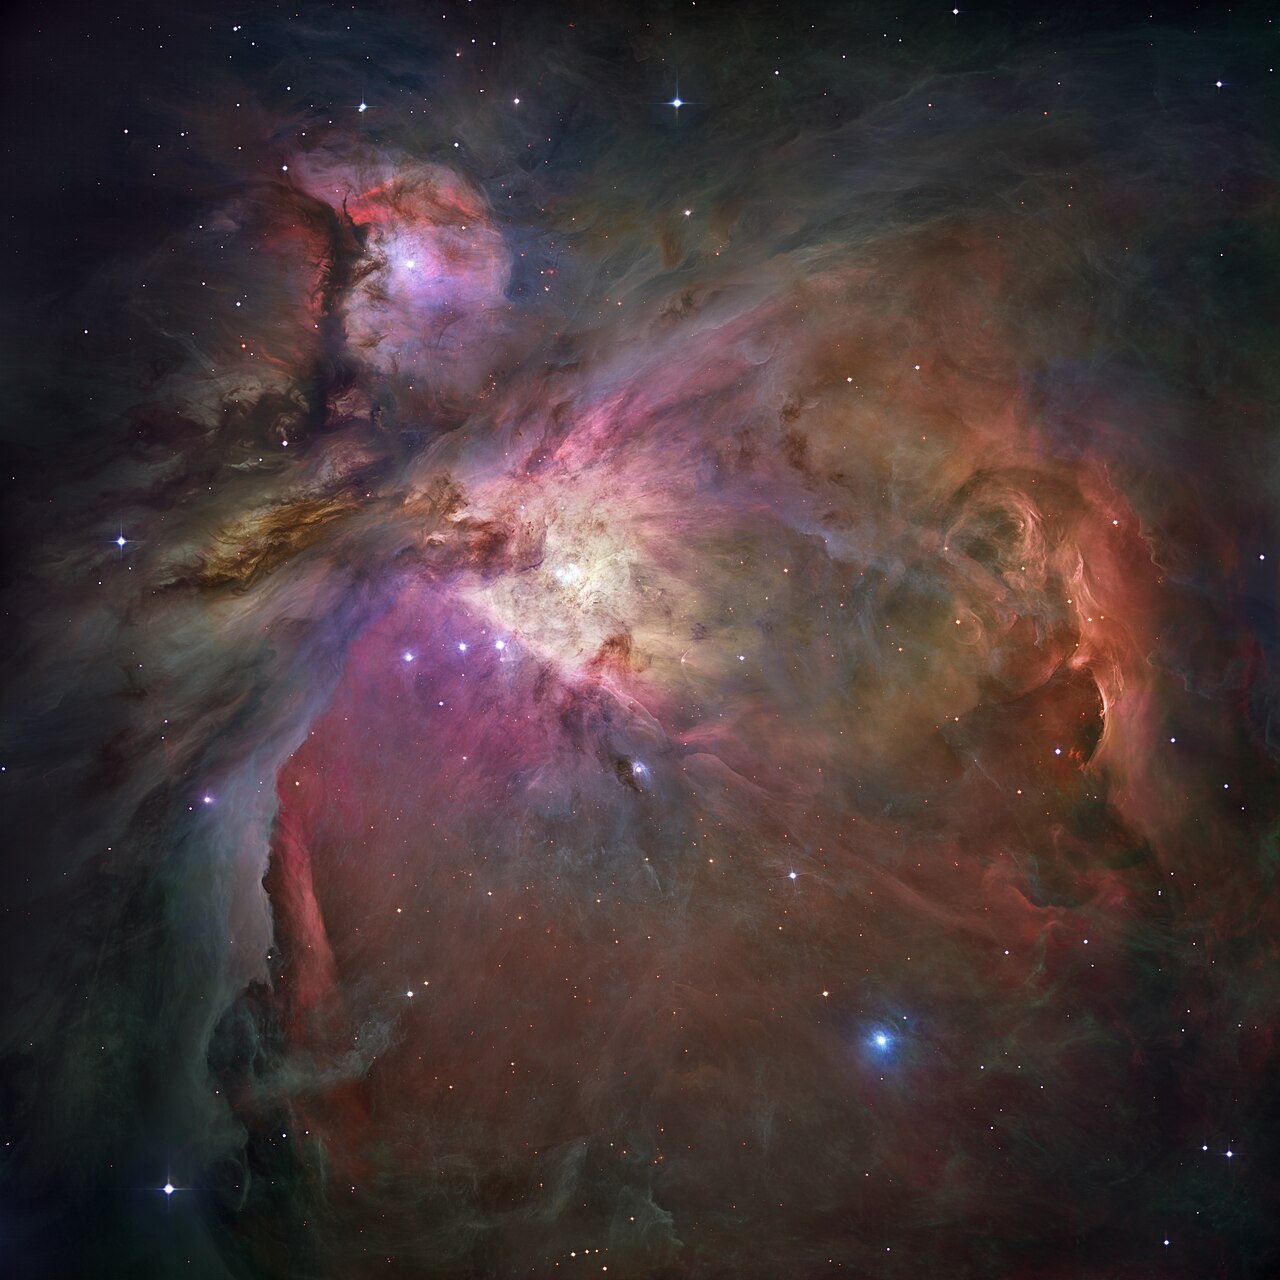
Orion Nebula (Hubble)

猎户座大星云 M42

单节点即可拍出令人满意的 M42, 阵列叠加后外围暗弱气体壳层浮现 — 新节点主人的第一张深空照片。

NASA/ESA Hubble Space Telescope · 示意目标, 非本网络拍摄
跟踪 · 旗舰阵列 · TRACKING

32 个节点, 一台赤道仪 —
跟踪精度是买来的, 阵列结构是造出来的

赤道仪本质上是一个 2 自由度 (赤经 RA + 赤纬 Dec) 的旋转平台。32 个节点指向同一天区, 只需要 一台赤道仪 承载整个 8×4 支架统一跟踪 — 跟踪误差对所有节点是共模的, 不影响叠加对齐。32 台独立小赤道仪要 ¥48,000, 共享一台只要 ¥1,400–2,900 (开源方案, 见下), 还免掉 32 套极轴对准。

赤道仪 (EQ) · 红岸三号的选择

转轴对准天极, 让旋转在机械上不产生

星星在天上绕北极星画圈 (周日视运动 15°/h)。赤道仪的赤经轴和地球自转轴平行 — 它跟着地球反转, 于是星空在视场里既不移位, 也不旋转, 单帧可曝光几分钟到几十分钟星点始终锐利。这是机械同构, 不是多轴补偿。

深空长曝✅ 唯一正解
视场旋转无
代价贵, 重, 需对极轴
红岸推荐二手 EQ6 座 + OnStep ≈¥2,900
经纬仪 (Alt-Az) · Seestar 路线

两轴联动跟位置, 但补不了旋转

经纬仪用水平+垂直两轴联动、各自变速, 位置跟踪不输赤道仪。但它的两根轴没有一根和地球自转轴共线 — 星星虽然钉在中心, 整个星空绕视场中心慢慢转圈 (视场旋转)。位置 (x,y) 需 2 自由度, 旋转 (θ) 需第 3 个 — 纯 2 轴经纬仪在物理上补不了 θ。

深空长曝❌ 边缘拖线
视场旋转有 (长曝致命)
补救短曝 + 软件逐帧旋转对齐
典型Seestar / NexStar SE

位置 vs 旋转 — 大多数人讲错的地方

"经纬仪理论上可以补偿" 这句话对一半: 位置可以, 旋转不行。 让平面图像不移位 + 不旋转需要 3 个自由度 (x, y, θ)。经纬仪 2 根轴只能控 x,y, θ 失控; 赤道仪 2 根轴但 RA ∥ 地轴, 跟踪时 x,y,θ 被一个机械约束同时锁死。专业大望远镜 (VLT/Keck 用经纬仪式架) 的解法是加第 3 根"视场旋转轴"; Seestar 的解法是放弃机械补偿, 短曝 10s + 软件仿射对齐 (x,y,θ 全算) — 以算力换机械。

红岸三号的 30s 单帧上限让两条路都可行: 30s 内视场旋转 ~0.125°, 1" 底边缘拖尾 ~11px, 可忍 — 所以经纬仪 + 软件旋转对齐 (Seestar 路线) 能走, 但要把叠加算法复杂度加重; 共享一台赤道仪更省心 — 手机没有"视场旋转器", 走经纬仪路线就只能纯软件补, 没有中间态。

开源赤道仪: OnStep — 只开源大脑, 机械买二手

赤道仪的"开源"分两层: 控制器 (大脑) 可以完全开源, 机械传动 (蜗杆/轴承) 的角秒级精度只能买。 最成熟的开源控制器是 OnStep (GitHub 5k+ stars, 社区上万改装案例): 用 ESP32/Teensy + TMC2209 步进驱动 (¥200–600), 把普通 EQ3/EQ5/EQ6 机械座升级成 GoTo 赤道仪 — GoTo、PEC 周期误差校正、ST-4 导星、WiFi 遥控、INDI/ASCOM 驱动全有, 精度做到 ±5–10", 追平成品。这正契合红岸三号"完全开源"的精神: 跟踪的"智能"是开源的, 跟踪的"精度"是买来的。

成品 NEQ6 二手¥4,000 · ±10" · 闭源
二手 EQ6 座 + OnStep¥2,900 · ±5–10" · 控制器开源 ✅
16 节点验证: EQ5 座 + OnStep¥1,400 · ±10" · 控制器开源 ✅

⚠️ 载重预警: 32 节点 (手机 6.4kg + 镜头 ~12kg + 8×4 支架 5–8kg) ≈ 23–26kg, 逼近 EQ6 的 20kg 载重上限 (超载加剧周期误差与磨损)。对策: ① 支架用碳纤维/镂空 3D 打印减重到 20kg 内; ② 上 CEM60 (27kg) / CGX (25kg) 级机械座 + OnStep (¥4,000–5,000); ③ 先 16 节点 (~12kg) 用 EQ5+OnStep (¥1,400) 验证再扩展。
分工: 机械座买二手 (角秒级蜗杆精度是买来的, 中学生造不出也不该造), 控制器用 OnStep 开源 (这是社区要焊要调的), 8×4 网格支架造 (3D 打印 + 铝型材), sensor 改 (手机是拆的), 软件写 (叠加组网是开源的)。

软件 · SOFTWARE

叠加算法是真正的创新

采集层

WiFi 触发同步曝光, NTP 对时 < 1ms。RAW/DNG 输出。

对齐层

帧间天体对齐 (astroalign / OpenCV 特征匹配)。亚像素级配准。光轴平行度自动校准。

叠加层

Sigma-clipping 叠加, 天空背景建模与扣除, 暗场/平场校正。这是 Dragonfly 的核心科学算法 — 我们把它开源做到极致。

控制层

赤道仪控制 (INDI / LX200), 自动巡天, 目标调度。原生集成 Octos AgentOS — 望远镜作为 agent, 自动响应 GRB/SN 警报。

交错曝光层 · 双模式调度

手机 sensor 单帧曝光上限 30s (Android HAL 硬限制)。对策: 32 节点分 4 组 × 8 台, 相位错开 7.5s — 任意时刻都有 ~30/32 的节点在收光子, 阵列级时间覆盖率 ~100%, 瞬变源/掩星/GRB 余辉不再有系统盲区。巡天默认交错 (保覆盖), 警报触发时全阵列切同步 (保时间分辨率)。Evryscope / ASAS-SN 的专业巡天就是这么干的。

故事 · STORY

从红岸到红岸三号

1969

红岸基地 · 名字的来历

在刘慈欣的《三体》里, 红岸基地是建在雷达峰上的秘密射电工程 — 人类第一次向恒星发出信号, 也是叶文洁收到那句警告的地方: "不要回答。不要回答。不要回答。" 我们借这个名字, 但做相反的事 — 不是向深空呼喊, 而是用一千只开源的眼睛安静地听。红岸三号, 是红岸的开源续篇。

2013

Dragonfly 诞生

Abraham 和 van Dokkum 用一个啤酒赌注开始 Dragonfly — 8 颗 Canon 400mm f/2.8L 镜头, 单镜 $11,500。拍到了超暗弱星系, 改变了低面亮度天文学。但代码不开源, 设计不公开。

2021

MOTHRA 启动

Dragonfly 团队获得 XTX Markets 创始人 Alex Gerko 的 FRO 资助, 开始 MOTHRA — 1140 颗镜头的超级阵列。成本数千万美元, 依然闭源。大科学的路径越走越远。

2024

开源机器人范式成熟

reBot-DevArm, Reachy Mini, Open Duck Mini 证明了开源硬件的成熟模式: CERN-OHL + Apache-2.0 双 license, BOM 全公开, 华强北供应链, Discord 社区, 分级 SKU。这个范式可以搬到天文。

2026

红岸三号启动

我们把 Dragonfly 的科学思路 + 开源机器人的工程范式 + 二手市场的供应链能力结合起来。方案 A (IMX 模组) 走标准天文路线, 方案 B (手机改造) 走极致性价比路线, 方案 C (制冷相机) 做定标旗舰 — 完全开源, 任何人都能造。

未来

全球分布式网络

1,000 个红岸三号节点 = 巡天覆盖能力超越任何单一专业设备。参照全球流星网 (GMN) 先例: 树莓派相机 5 年长到 1,000+ 台 / 40+ 国, 数据 24 小时公开。红岸三号把这个模式延伸到更深的天空 — 节点出生即内置 FITS / AAVSO / MPC 数据标准, 统一调度, GRB/SN 警报跨节点协同触发。
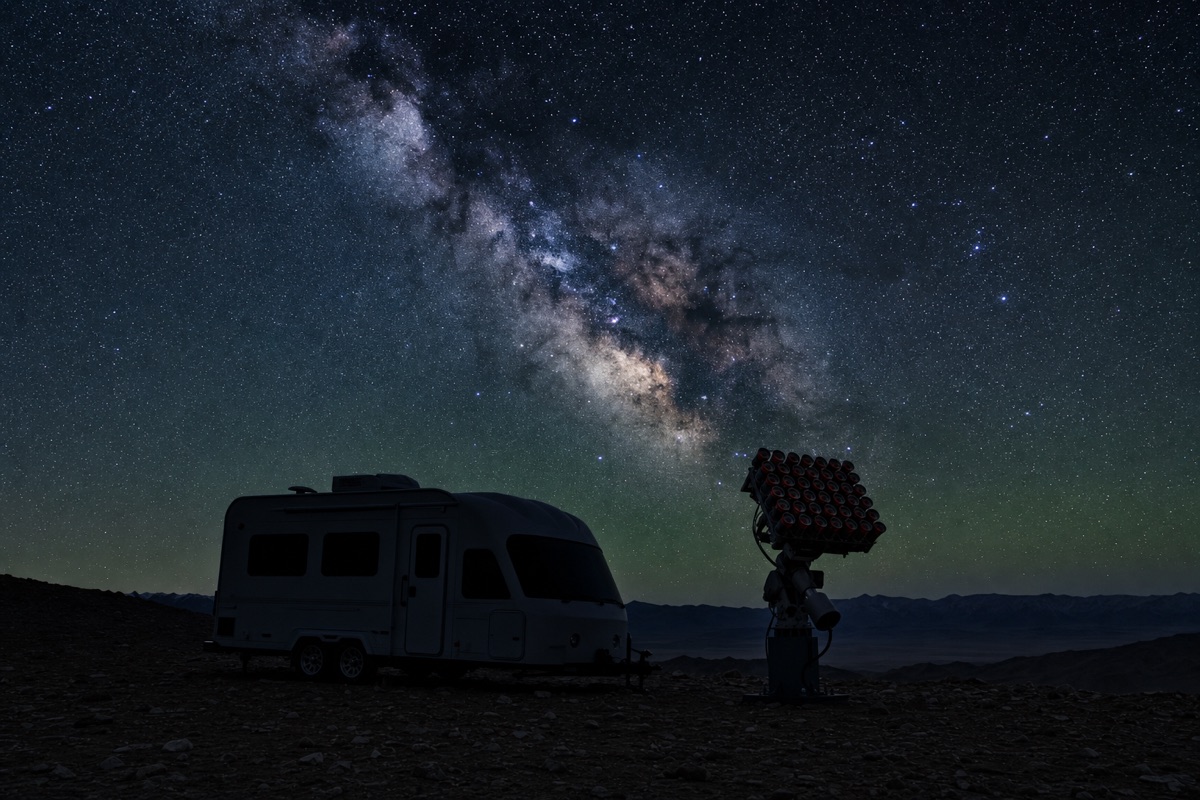
冷湖暗夜台址愿景概念图
愿景概念图 · 青海冷湖暗夜台址 · AI 生成 (gpt-image-2), 非实景
开源 · OPEN SOURCE

开源是承诺, 按阶段兑现

协议已定死, 开放按里程碑推进 — 不拿"全部开源"当口号, 拿时间表当承诺。 每一块在达到可复现质量时公开, 而不是把半成品倒出来。

网站与设计文档

CC BY-SA 4.0

已公开。本站全部内容、技术方案论证、工程问答, 源码即仓库。

硬件

CERN-OHL-W-2.0

随首批节点定型开放。CAD 参数化源文件, BOM, 转接环设计, 打印件 STL。目标通过 OSHWA 认证。

软件

Apache-2.0

随硬件验证逐步开放。采集, 对齐, 叠加, 调度与仿真系统。可商用, 可修改, 可再分发。

数据

CC0

自首光起发布。原始帧, 测光表, 光变曲线 — 观测数据永不出售, 永久开放。

参与 · JOIN

三种方式参与

造一台

按方案 A/B 的 BOM 采购, 按教程组装 — 首批节点正在样机验证, 组装教程随硬件定型发布。

先看 BOM

写代码

叠加算法, 调度与仿真, 阵列控制, 都需要贡献者。Python / Rust / Android。

GitHub 组织

用数据

观测数据自首光起以 CC0 发布 — 原始帧, 测光表, 光变曲线。拿去做你的研究。

先看仿真数据流